05.1 VINEYARD-AI
Vineyard AI Field
De la imagini de dronă la o hartă cu fiecare bloc, rând și viță, plus o rută de inspecție pe jos: 14 km în loc de 68 km pe datele de referință ale hackathonului.
Fișă tehnică
- Organizație
- Solemtrix
- Stare
- Proiect de hackathon, DeepTech GigaHack 2026. Cod public, licență MIT.
- Perioadă
- 2026-09
- Strat
- Inteligență
- Rol
- Am lucrat la viziunea artificială și la machine learning: pipeline-ul de AI, U-Net-ul și calculul rutei.
Problema
În Republica Moldova, primăriile, Oficiul Național al Viei și Vinului (ONVV) și Agenția de Intervenție și Plăți pentru Agricultură (AIPA) au nevoie de un inventar viță cu viță: blocuri, rânduri, vițe, goluri de plantare și deșeuri.
Provocarea de la GigaHack: să construim acest inventar din imagini de dronă, să-l măsurăm și să planificăm o rută de inspecție care poate fi parcursă pe jos.
Ce am construit
Am pornit de la OpenCV. Cu doar două imagini etichetate, viziunea artificială clasică a mers mai bine decât un U-Net: măști de vegetație în spațiul de culoare Lab, detecția rândurilor prin autocorelație și împărțirea fiecărui rând în vițe. Rețeaua neuronală a rămas doar acolo unde viziunea clasică nu vedea bine. Totul rulează pe CPU, pe un laptop obișnuit.
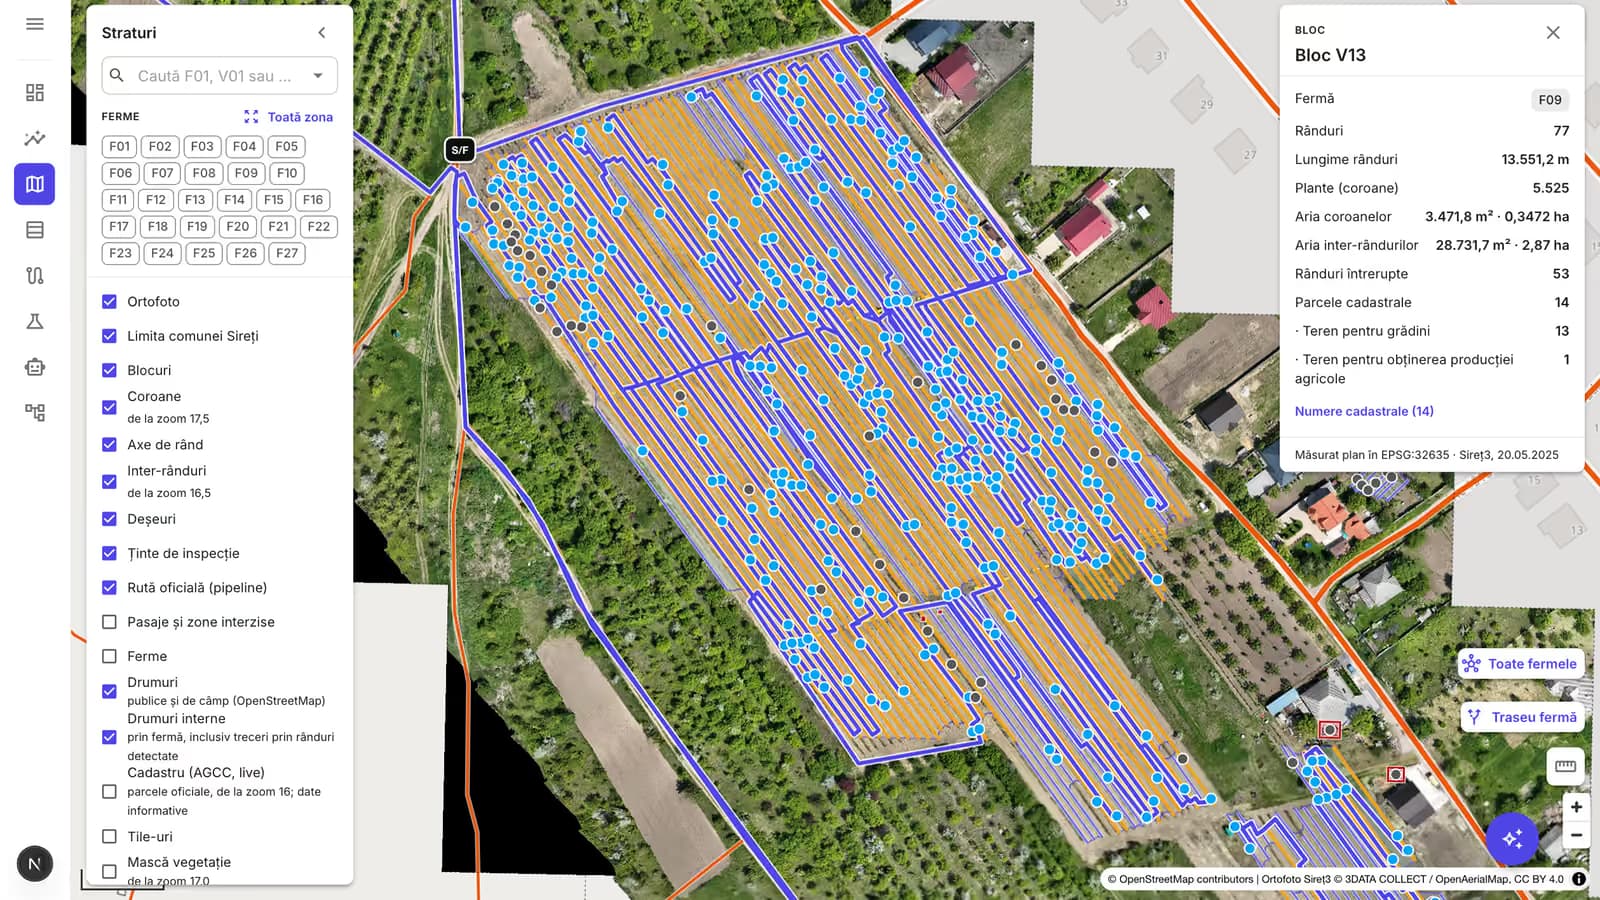
Platforma cartografiază fiecare bloc, rând, viță, gol de plantare și deșeu, cu un ID stabil, și măsoară suprafața coronamentului, suprafața dintre rânduri și lungimea rândurilor. Ruta de inspecție e calculată cu OR-Tools.
Răzvan Pervulescu a construit aplicația web, care împarte sarcinile de teren între inspectori, cu roluri și notificări. Maximilian Racz și Mădălin Ghilezan au construit hardware-ul, inclusiv un robot care merge prin vie: un ESP32 cu cameră pan/tilt, condus din aplicația web, care îi dă fiecărui rând propriul „Street View”.
Tehnologii
- Python
- OpenCV
- PyTorch
- U-Net
- SAM 3
- GeoPandas
- rasterio
- OR-Tools
- Next.js
- Supabase
- ESP32
Rezultat
Pe datele de referință ale hackathonului, platforma a găsit 44 de blocuri și 674 de rânduri: 47,7 km de rânduri pe aproximativ 81 ha.
Ruta de inspecție are 14 km în loc de 68 km, cu 79 % mai puțin de mers.
Pe imaginile de referință, detecția rândurilor a ajuns la un scor F1 de 1,00, iar IoU pe spațiul dintre rânduri a fost 0,96.
Repere
- Echipa Solemtrix, DeepTech GigaHack 2026
- OpenCV întâi, U-Net doar unde e nevoie, doar CPU
- Cod deschis, licență MIT
- Hardware și robotul de teren: Maximilian Racz și Mădălin Ghilezan
- Aplicația web: Răzvan Pervulescu
Surse
De unde vin faptele și cifrele de pe această pagină.